- Dag
- Dinsdag
- Tijdstip
- 14.30 - 15.15 uur
- Zaal
- Dexter 11/13
- Sprekers
- Edwin Blom, Henk-Jan Hoving
- Organisatie
- CropX & CropX
Gezondheid, Natuur en Leefomgeving
Cloudfarm: Interoperabele geodata voor de moderne landbouwer
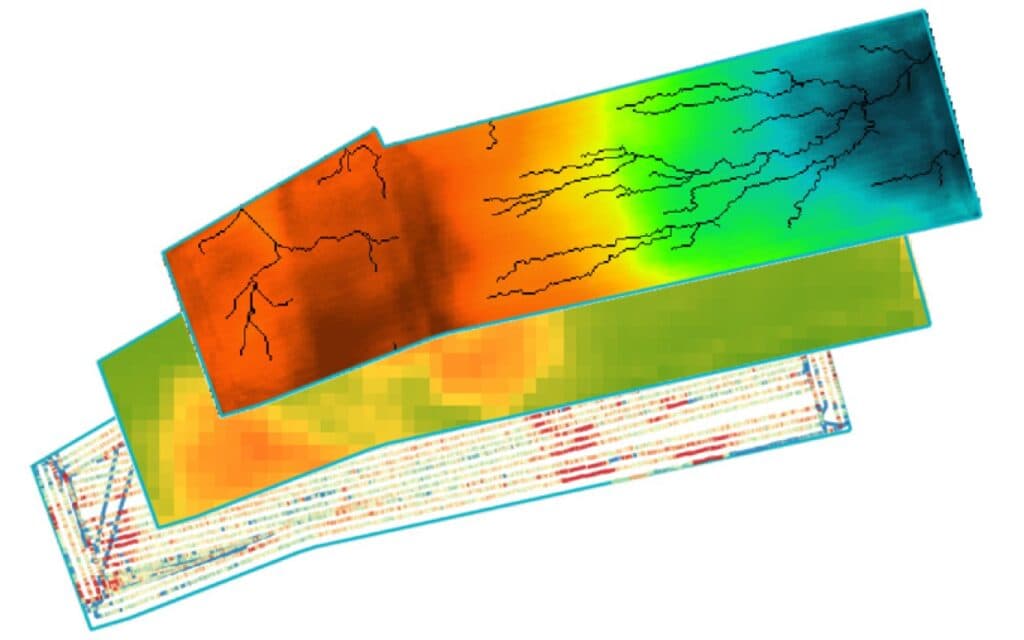
Cloudfarm maakt taakkaarten, ruimtelijke instructiebestanden voor landbouwmachines, en koppelt daarbij met meerdere fabrikanten: John Deere, AGCO, Fendt en CNH, via Agrirouter en directe integraties. De taakkaart wordt gevoed vanuit twee kanten: satellietbeelden aan de ene kant, machinedata (zaaidata, opbrengst, bodemmetingen, bespuiting) aan de andere. De kern van het verhaal zit in hoe die twee databronnen, afstandswaarneming en sensordata uit de machine zelf, samenkomen tot één perceelsgeometrie, en hoe dat wordt omgezet naar bestandsformaten die elk merk begrijpt (ISO-XML, shapefiles, binnen de ISOBUS/ISO 11783-standaard). Het is in de kern een interoperabiliteitsvraagstuk: hoe krijg je een centraal geodataplatform aan de praat met machines die daar niet voor gebouwd zijn. Het doel van die ruimtelijke precisie is dat middelen alleen worden ingezet waar het perceel erom vraagt. Met taakkaarten kan de dosering van meststoffen en gewasbeschermingsmiddelen per zone variëren, met als streven een gelijke productie bij minder input. Dat maakt de techniek ook interessant vanuit de bredere discussie over duurzaamheid en milieudoelen in de landbouw. Tot slot kijken we vooruit naar een nieuwe databron: robots. Machines als Ecorobotix en Farmdroid verzamelen zelf gedetailleerde data op plantniveau. De open vraag is hoe je die data beheert, standaardiseert en inzet als bron voor nieuwe taakkaarten. Een koppeling met dit soort robots staat nog niet in de praktijk, maar raakt aan dezelfde interoperabiliteitsvragen als bij de huidige fabrikanten, en we staan graag stil bij hoe we dat zien.